Çözümümüz
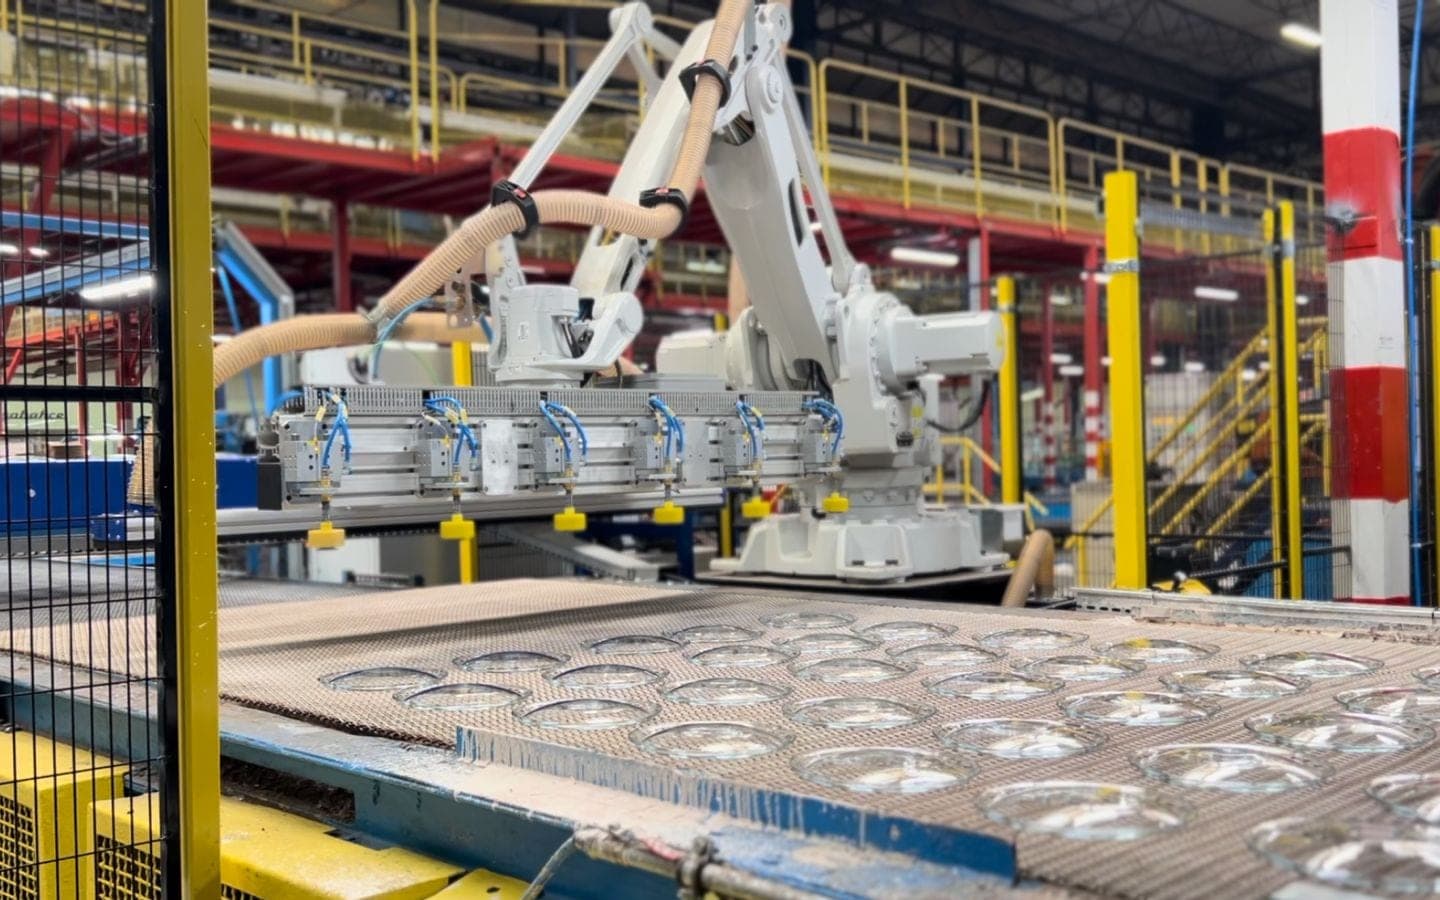
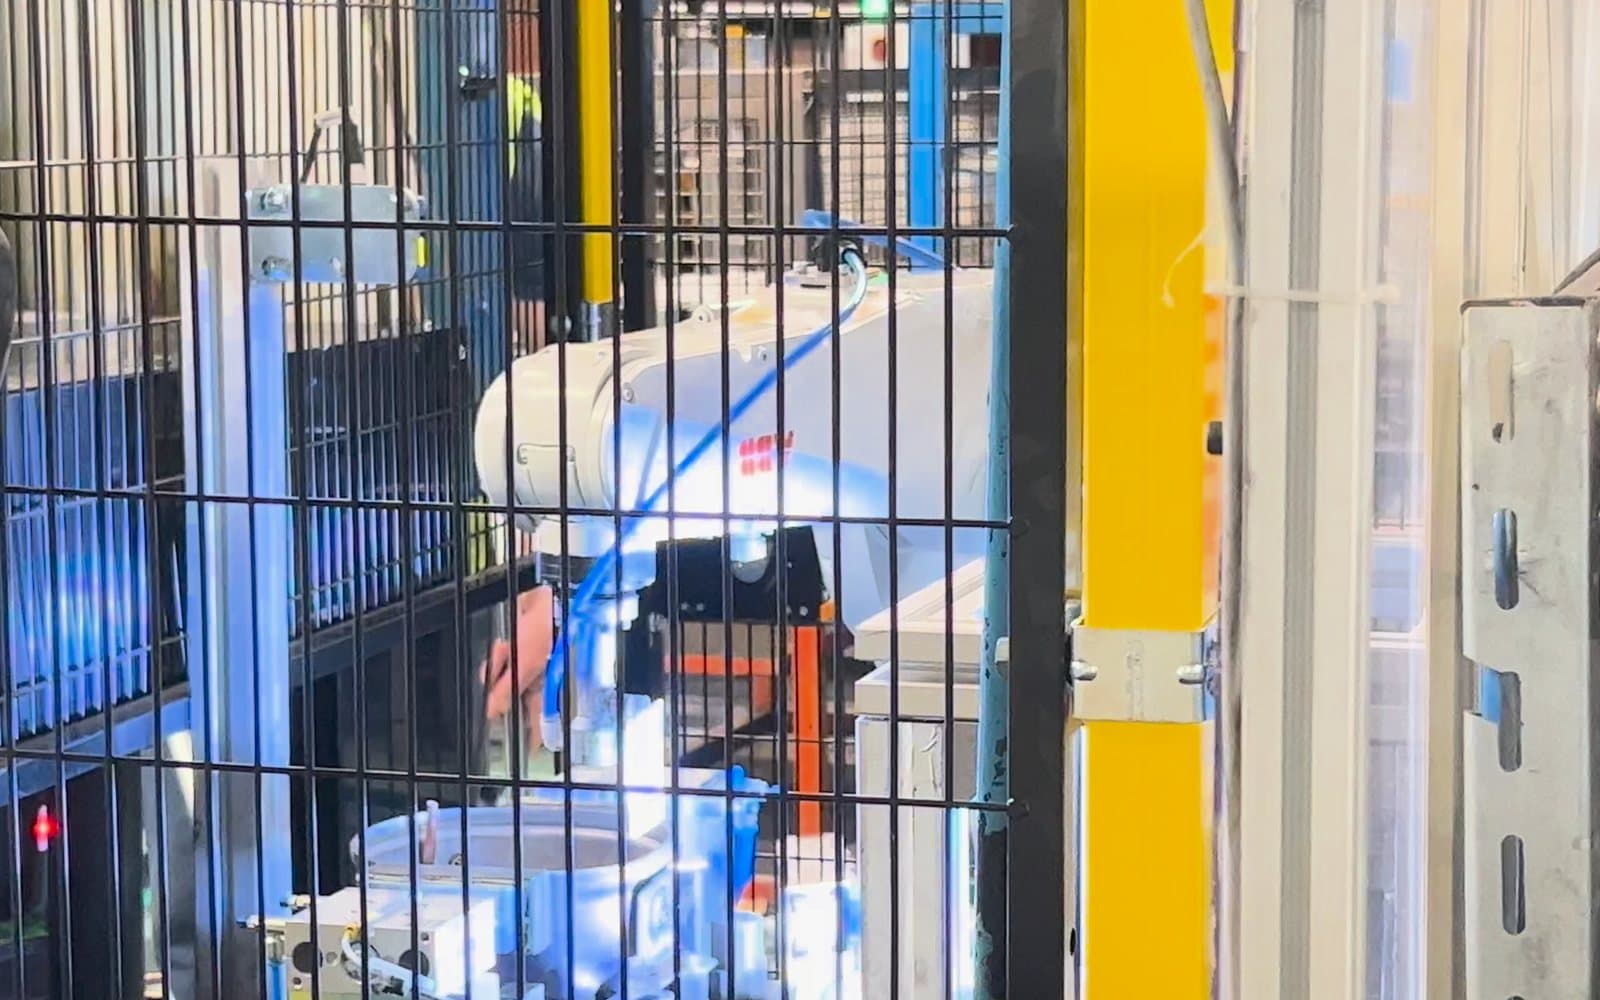
Hat boyunca konumlanan ABB robotları, panelleri silindirli konveyörden alıp bir sonraki istasyona taşır. Panelleri kavrayan gripper'lar ürüne özel olarak tasarlandı; üzerlerinde Pi Robotik imzası taşır.
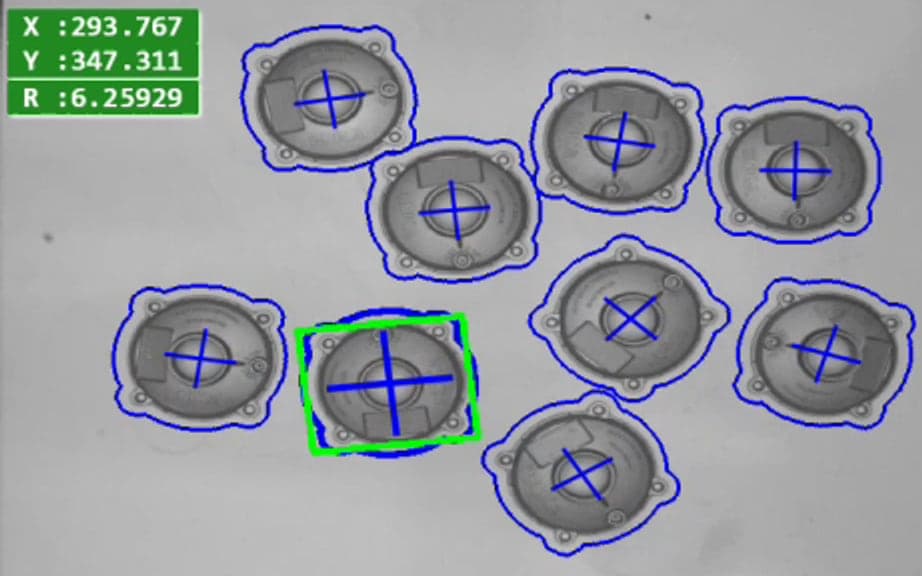
Robotun alacağı radyatörü kamera bulur: derin öğrenme tabanlı semantik segmentasyon modeli, silindirli konveyörün çizgili zemininde bile radyatörü piksel düzeyinde arka plandan ayırır.
Hat, kendi geliştirdiğimiz arayüzle yönetilir: barkodu okunan her radyatörün tipi ve ölçüleri belirlenir, ürün üç robottan birine atanır ve robot onu ilgili palete dizer. Robotlar arasındaki iş dağılımı ekrandan ayarlanır; palet dolulukları, robot başına ve panel tipine göre üretim sayıları anlık izlenir.