
Çözümümüz
Bant üzerindeki cam kâseleri kamera görür; görüntü işleme yazılımımız her kâsenin konumunu hesaplayıp robota gönderir. Robot, çoklu vakumlu tutucusuyla kâseleri banttan alır.
Görüntü işleme yazılımımız banttaki cam kâselerin konumunu bulur; robot, çoklu vakumlu tutucusuyla kâseleri banttan alır.
Proje künyesi
Bant üzerindeki cam kâseleri kamera görür; görüntü işleme yazılımımız her kâsenin konumunu hesaplayıp robota gönderir. Robot, çoklu vakumlu tutucusuyla kâseleri banttan alır.
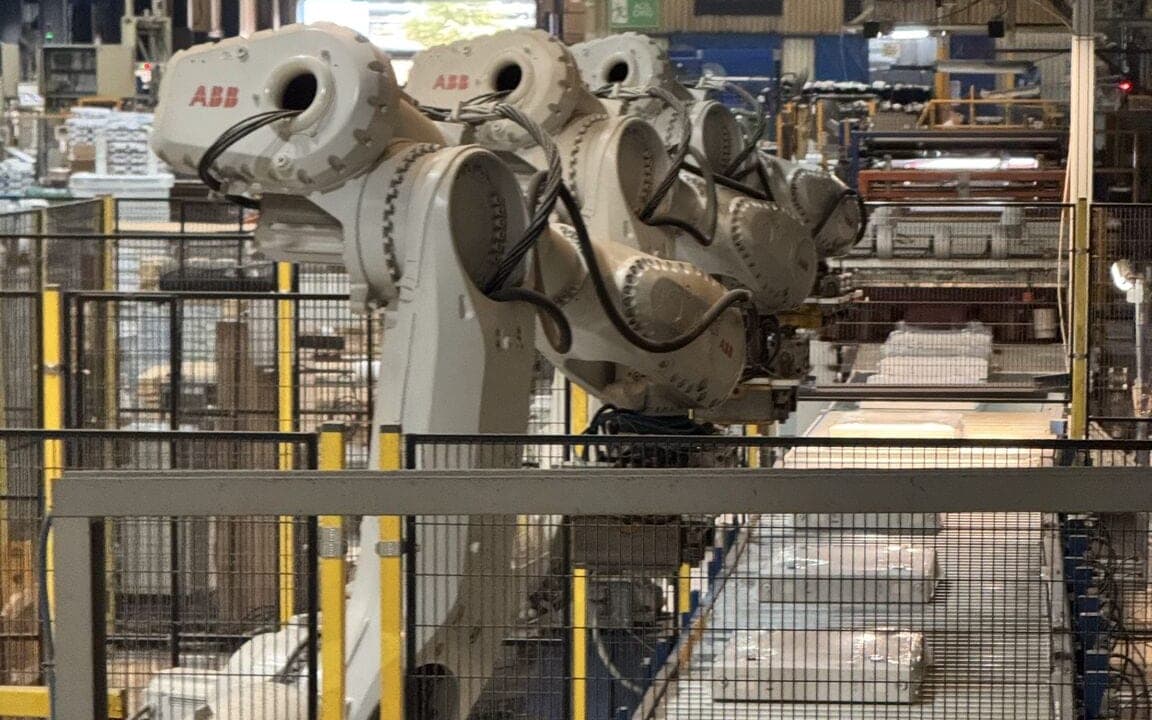 Taşıma ve Besleme Video
Elba · Isıtma
Kamerayla bulunan panel radyatörleri, kendi tasarımımız gripper'larla donatılmış ABB robotları silindirli konveyörden alıp taşır.
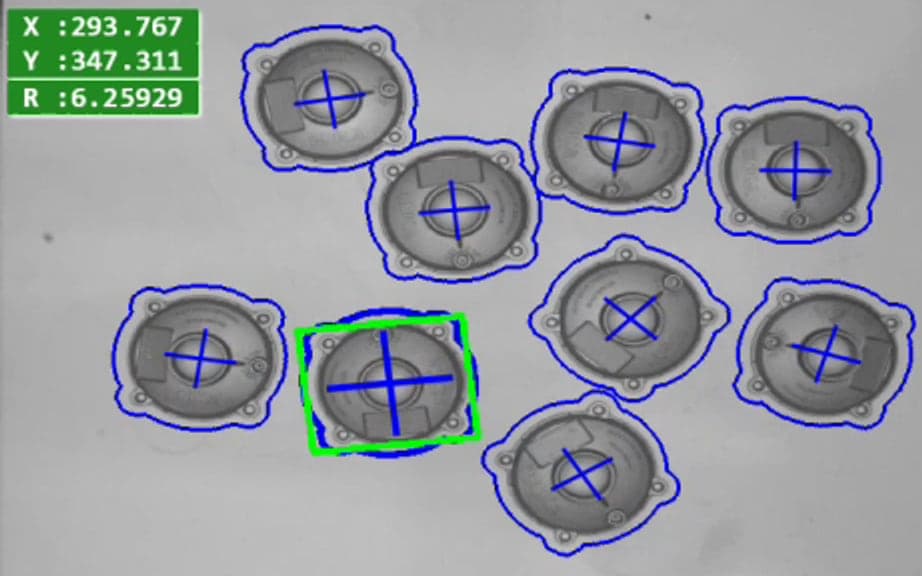 Görüntü İşleme Video
ABB · Robot ve Otomasyon
Dağınık duran parçaların konumu ve dönüş açısı kamerayla bulunur; robot bu bilgiyle parçaları tek tek alır.
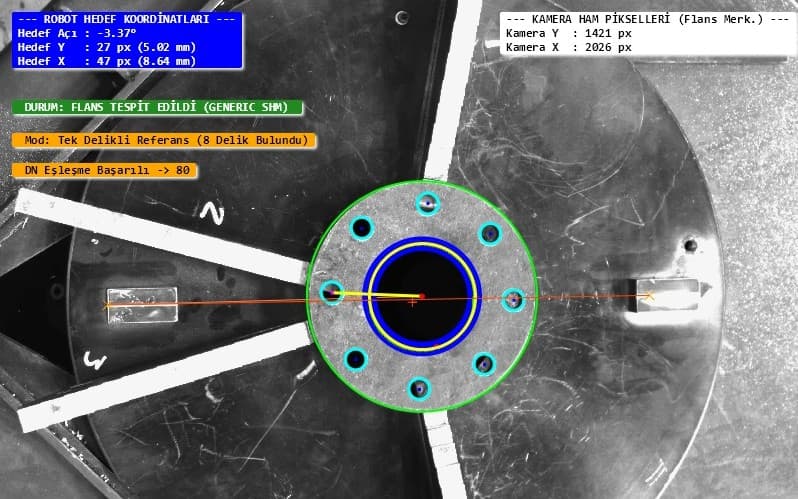 Görüntü İşleme
Metal İşleme
Flanş tipi (DN50, DN80…) şekil eşleştirmeyle tanınır, merkez ve cıvata delikleri bulunur; robotun hedef açısı ve konumu milimetre hassasiyetinde hesaplanır.