İhtiyaç
Farklı çaplardaki flanşlar istasyona farklı konum ve açılarla geliyordu. Robotun her flanşa doğru noktadan ve doğru açıyla yaklaşabilmesi için flanşın tipi, merkezi ve dönüşü her seferinde bilinmeliydi.
Çözümümüz
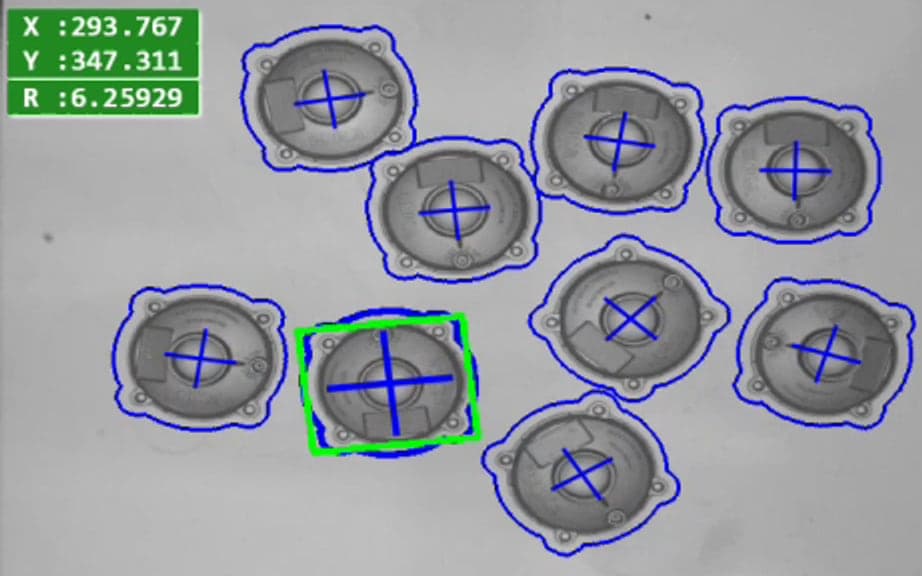
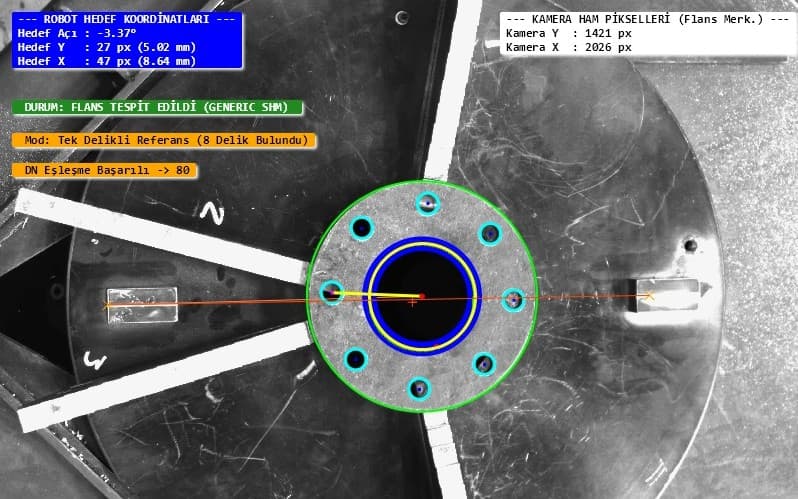
Kamera görüntüsünde şekil tabanlı eşleştirme flanşın tipini (DN50, DN80…) bulur; ardından merkez ve cıvata delikleri tespit edilir. Flanşın dönüş açısı, referans alınan tek bir deliğin konumundan hesaplanır.
Piksel koordinatları kalibrasyonla milimetreye çevrilir; robotun hedef açısı ve X–Y düzeltmesi milimetre hassasiyetinde robota gönderilir. Aşağıdaki ekranlarda 4 delikli DN50 ve 8 delikli DN80 flanşların tanınması görülüyor.