Görüntü İşleme
Robot Pozisyonlama
Parçanın şahit numuneye göre konum ve açı sapmasını 2D ya da 3D kamerayla ölçer, robota ofset olarak veririz; robot her parçada doğru noktaya gider.
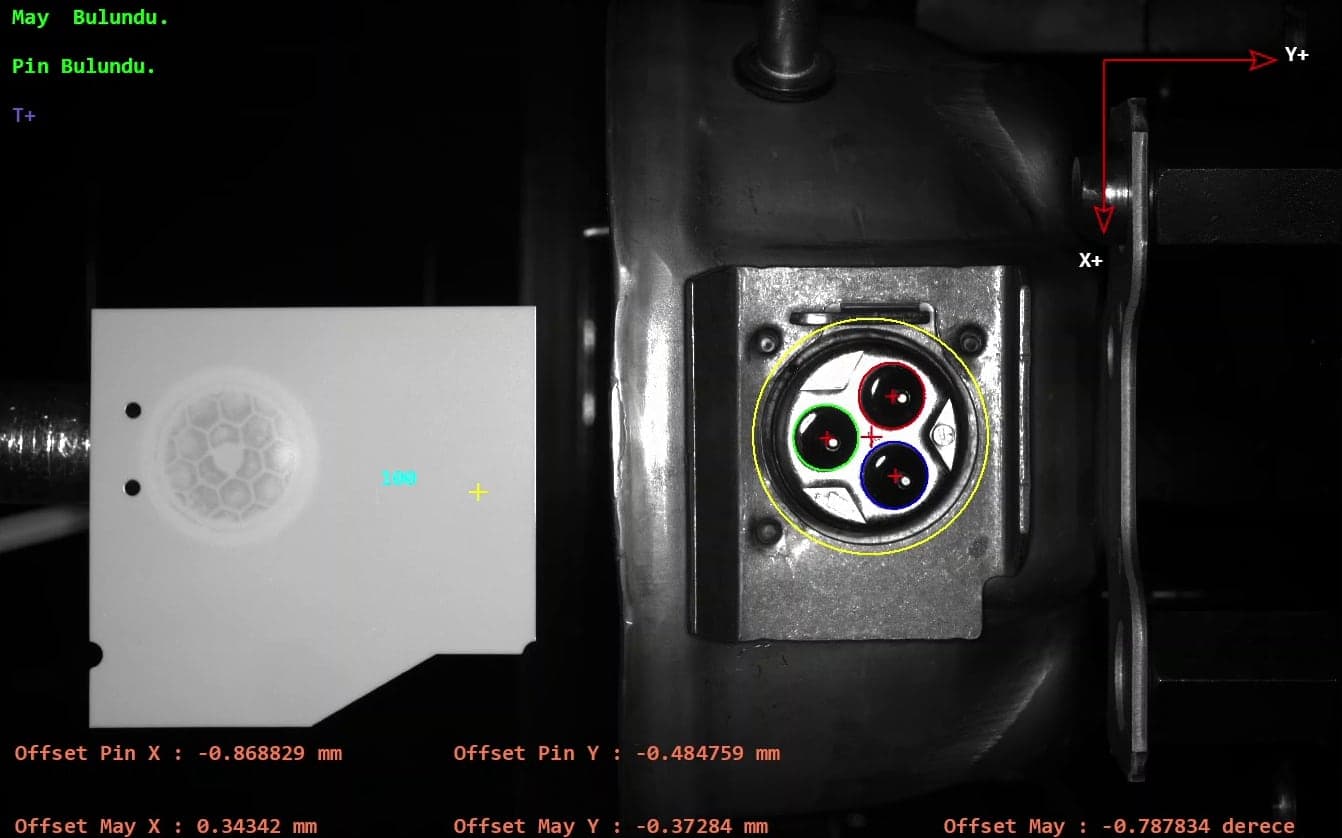
Seri imalatta parça her seferinde aynı noktada durmaz; birkaç milimetrelik kayma bile robotun yanlış noktadan tutmasına ya da parçayı yanlış yerleştirmesine yol açabilir. Robot pozisyonlamada kamera parçanın gerçek konumunu ve açısını ölçer, robot programı bu ölçüme göre her parçada düzeltilir; pahalı fikstürlere ve hassas dizme düzeneklerine ihtiyaç azalır.
Düzeltmeyi şahit numuneye göre ofset olarak uyguluyoruz. Kurulumda referans parçayla kamera ve robot için ortak bir sıfır noktası belirlenir ve ikisi bu noktada birbirine kalibre edilir. Sonraki her parçada kamera, referansa göre X ve Y yönündeki konum sapmasını ve dönme açısını ölçer; bu değerler robota ofset olarak gönderilir ve robot öğretilmiş hareketini bu ofsetle düzeltir.
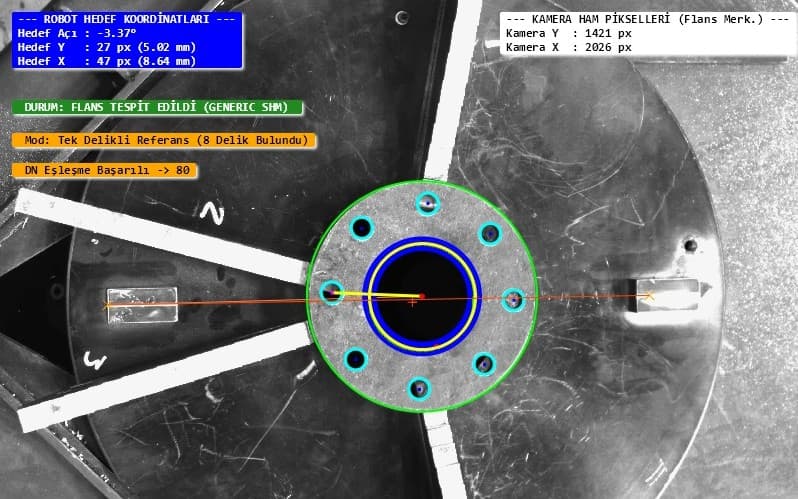
Sayfadaki görsel, kurduğumuz bir makine besleme hücresinin ekranıdır: kamera parçadaki pimi ve referans noktasını bulur, X–Y konum sapmasını milimetre, dönme sapmasını derece cinsinden robota gönderir. Flanş tanıma uygulamamızda da robotun hedef konumu ve açısı aynı yöntemle hesaplanır.
Öne çıkanlar
- Şahit numuneye göre ofset
- Kamera ve robot için ortak sıfır noktası
- X, Y ve açı düzeltmesi
- Fikstür ihtiyacında azalma
- 2D ve 3D kamera seçenekleri
Uygulama alanları
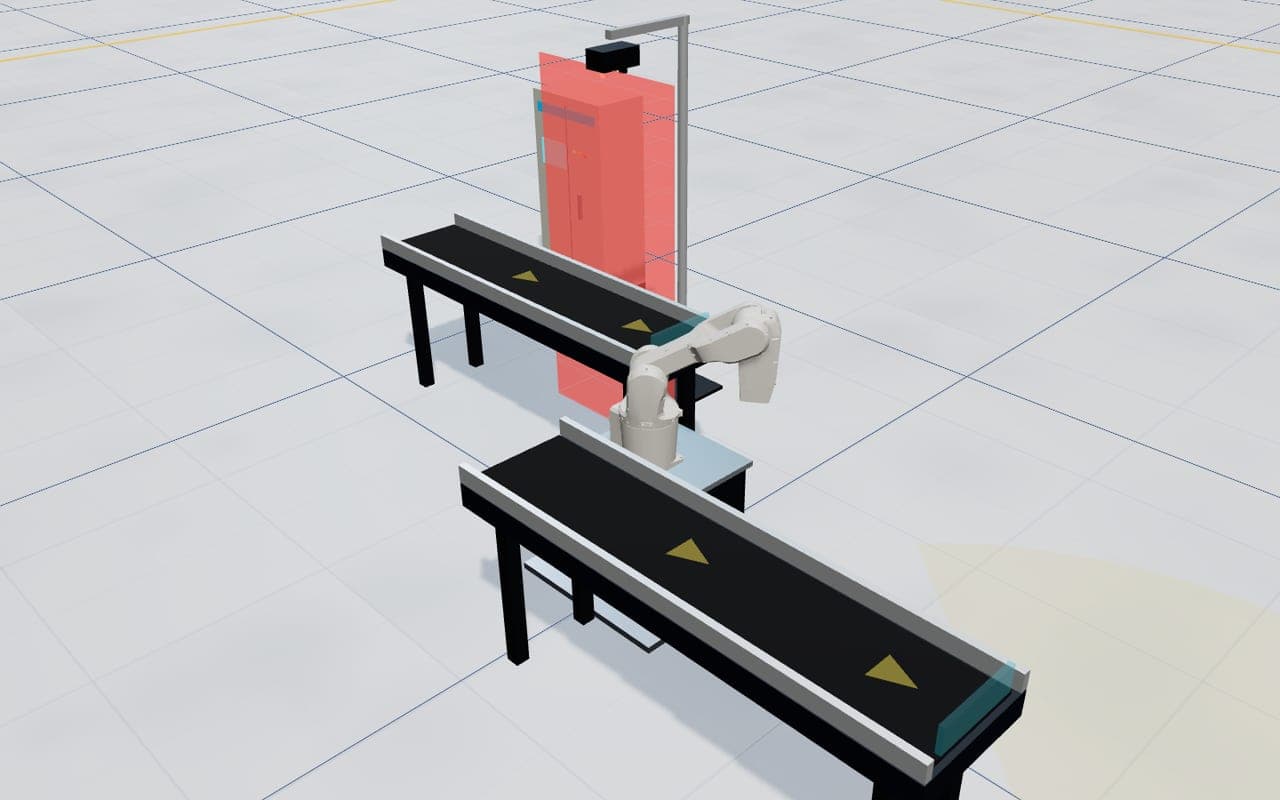
- Makine ve tezgâh besleme
- Flanş ve metal parçalar
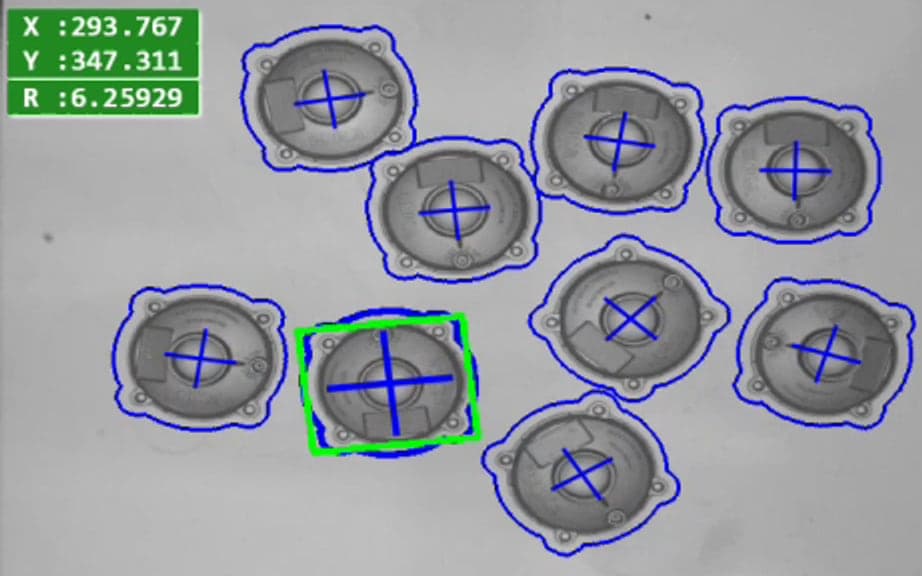
- Dağınık parça toplama
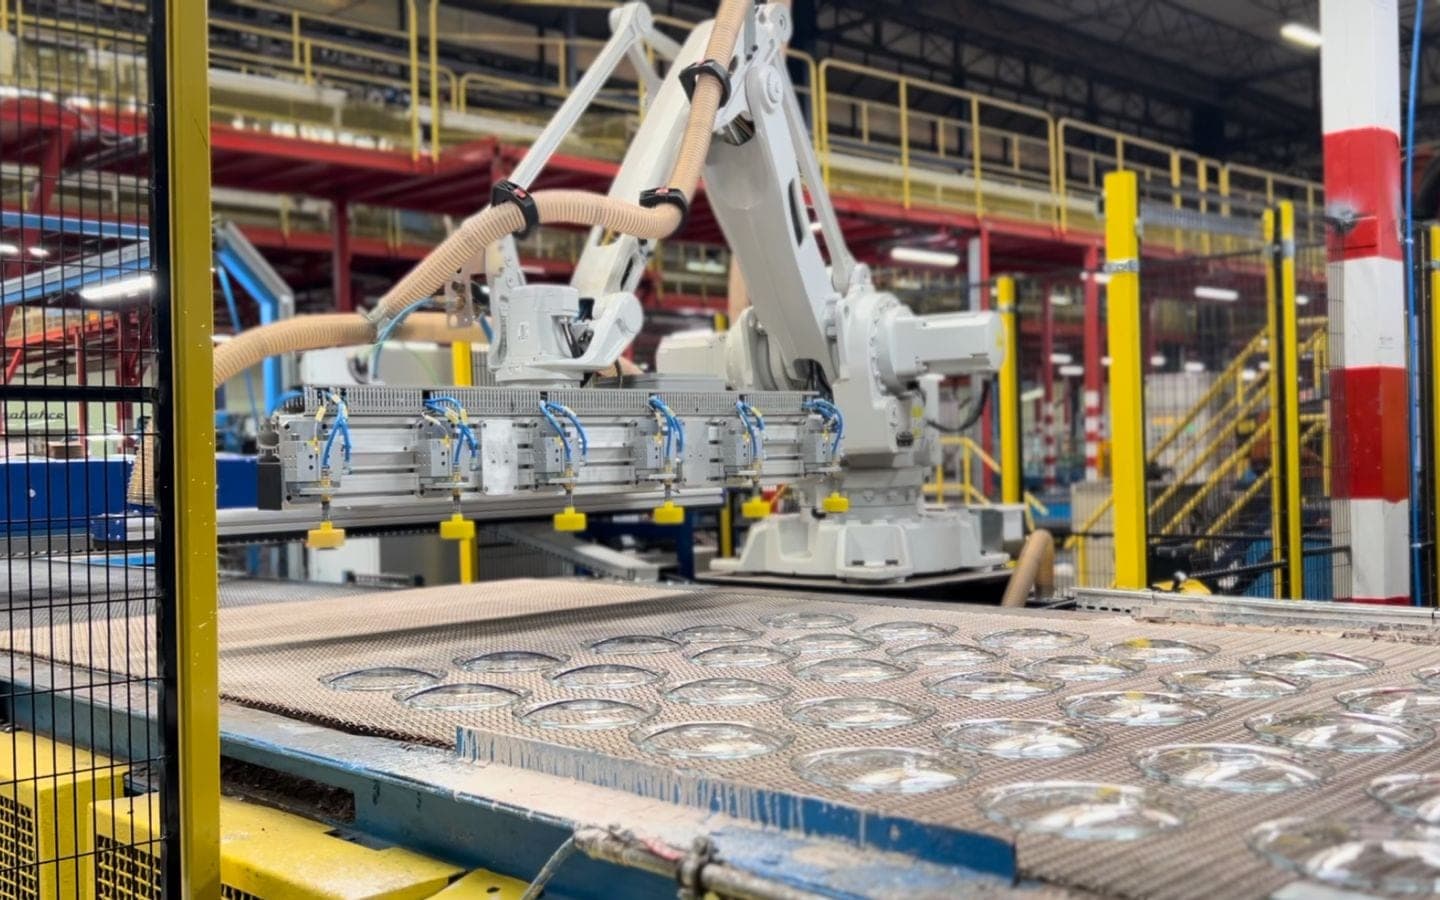
- Cam ürün toplama