İhtiyaç
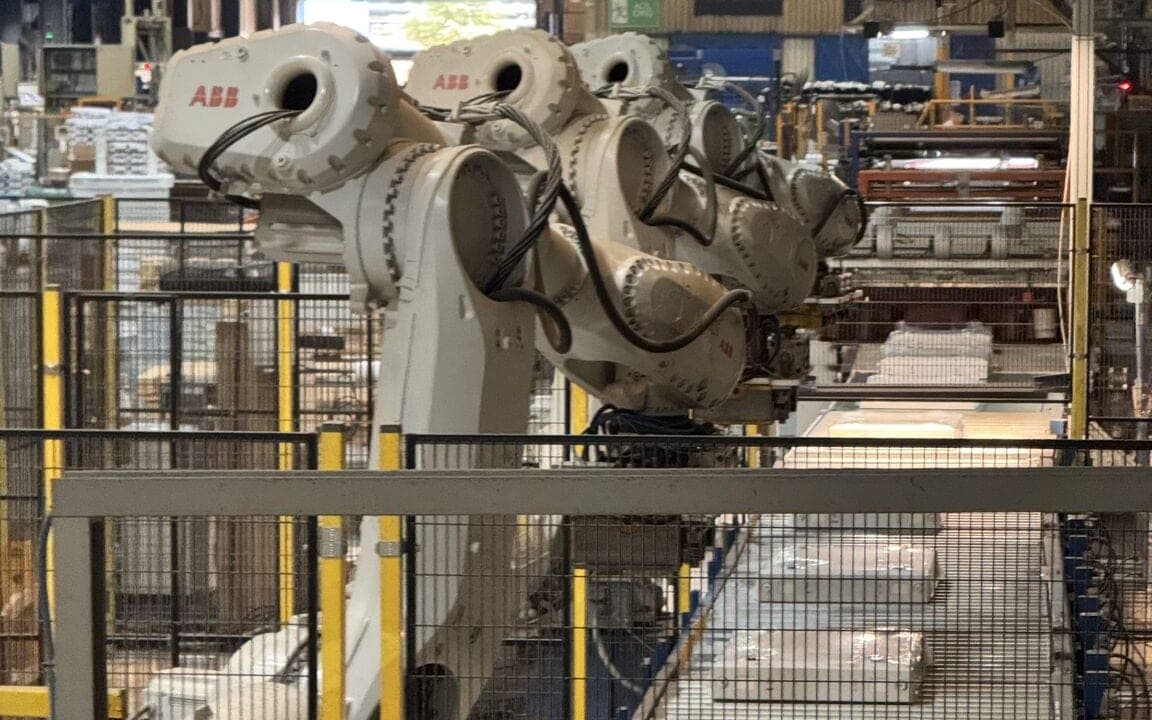
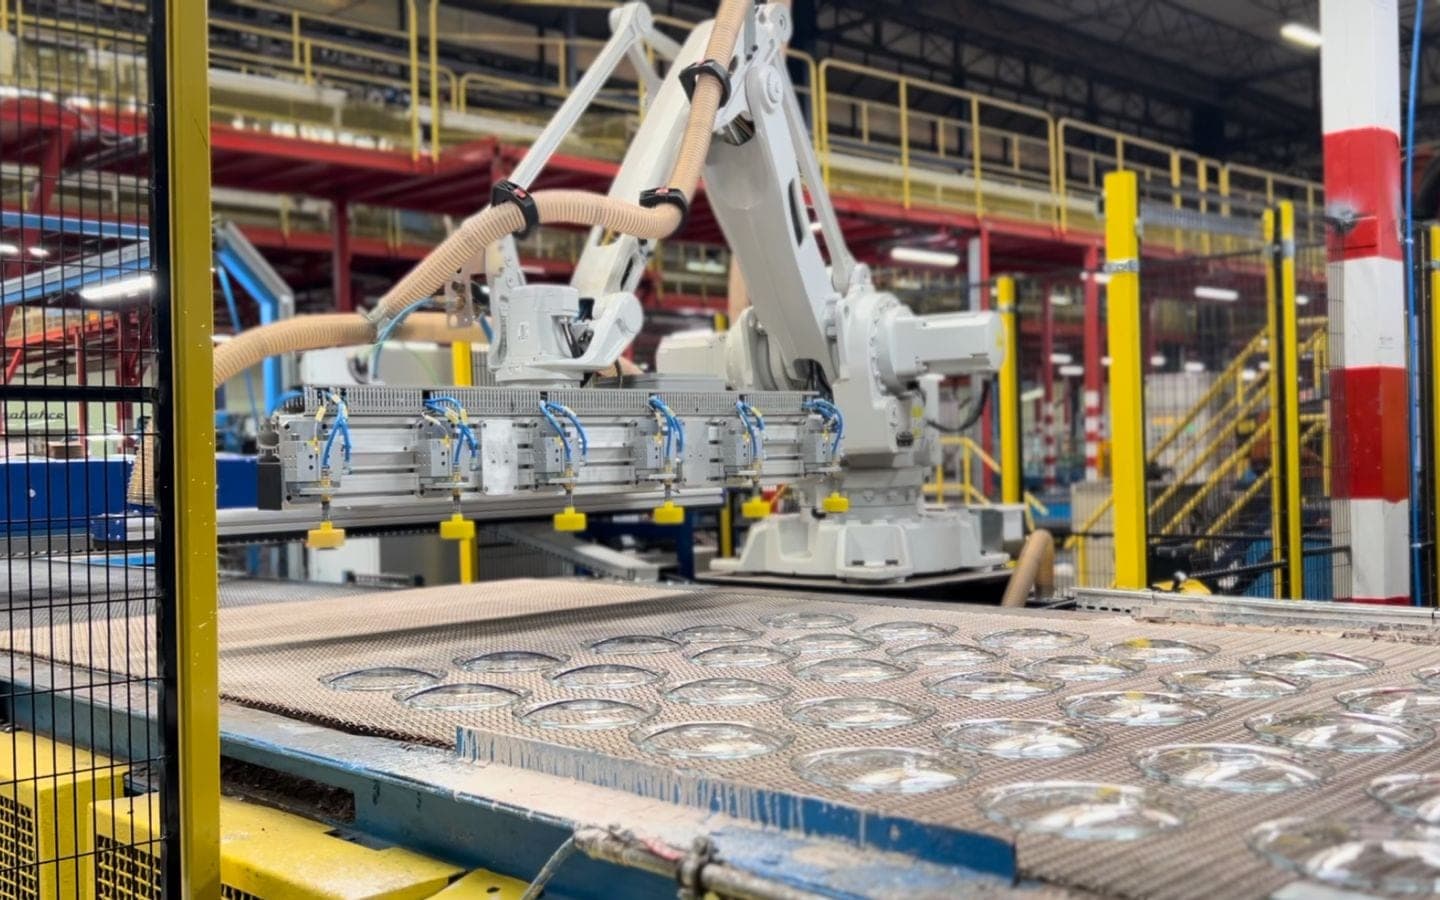
Çalışma alanına rastgele konum ve açılarla bırakılan parçaların, her parça için sabit bir yerleştirme düzeneğine ihtiyaç duyulmadan robotla tek tek alınabilmesi gerekiyordu.
Çözümümüz
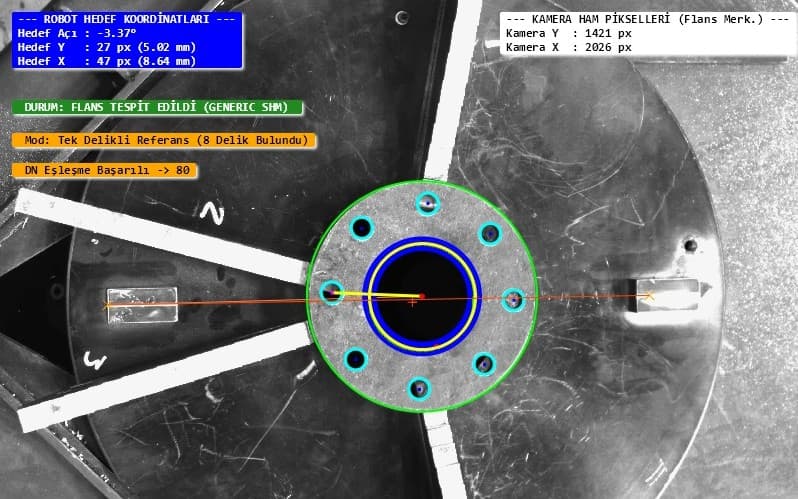
Kamera çalışma alanını görüntüler; yazılımımız her parçanın konturunu bulur, merkezini ve dönüş açısını hesaplar. Alınacak parçanın X–Y konumu ve açısı robota gönderilir; robot parçayı bu bilgiyle kavrar.
Operatör arayüzünde kontrol sayıları, istatistikler ve her pozisyonun görüntüsü izlenir; çalışılacak ürün reçeteden seçilir.