İhtiyaç
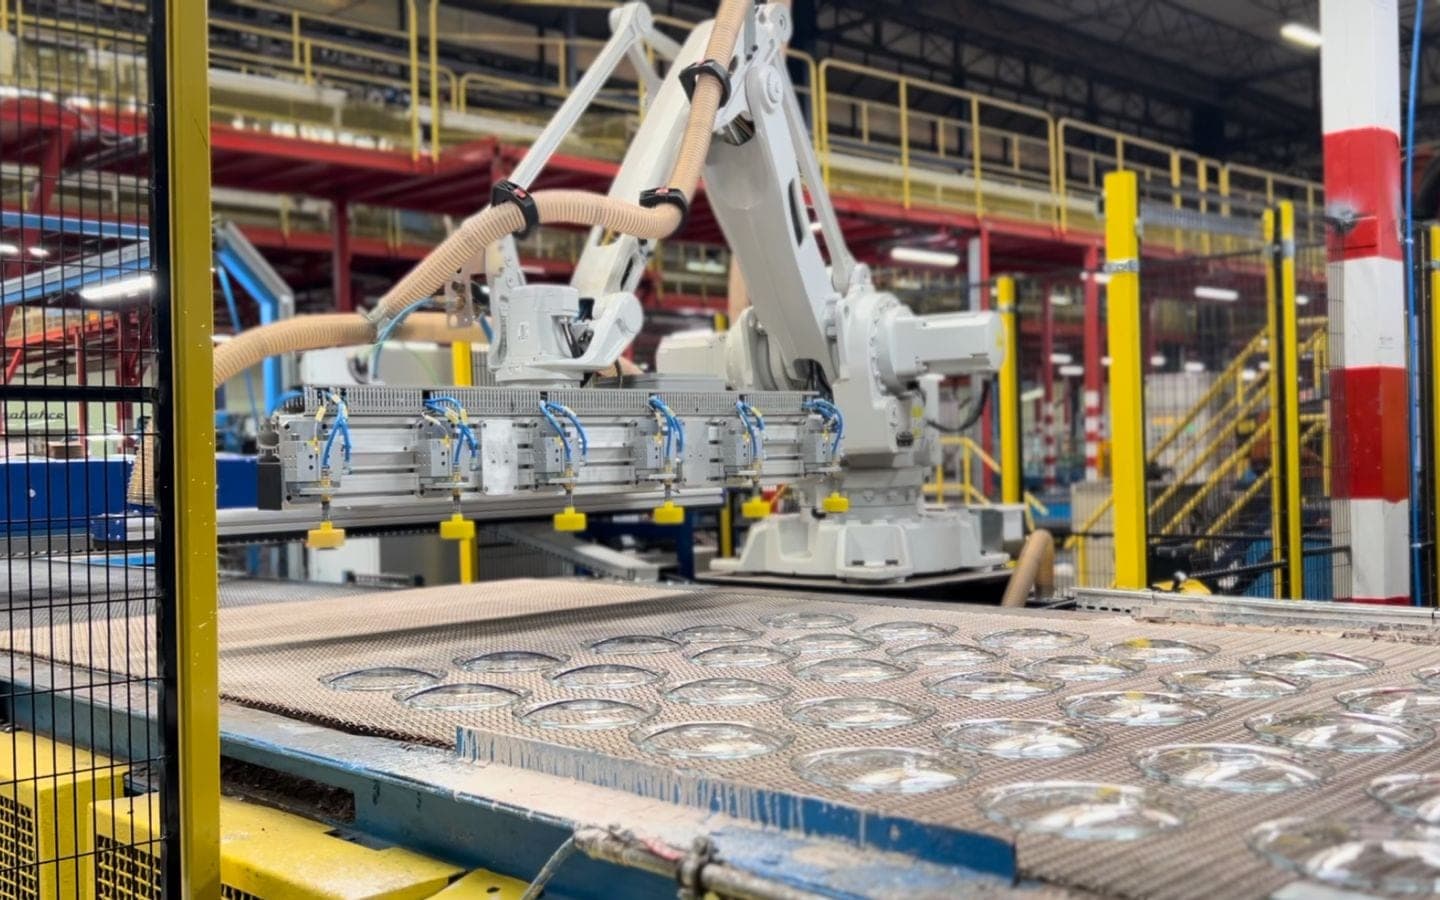
Farklı tip ve ölçülerdeki panel radyatörlerin silindirli konveyörden güvenle alınması, her ürünün doğru palete dizilmesi ve işin üç robot arasında dengeli paylaştırılması gerekiyordu.
Çözümümüz
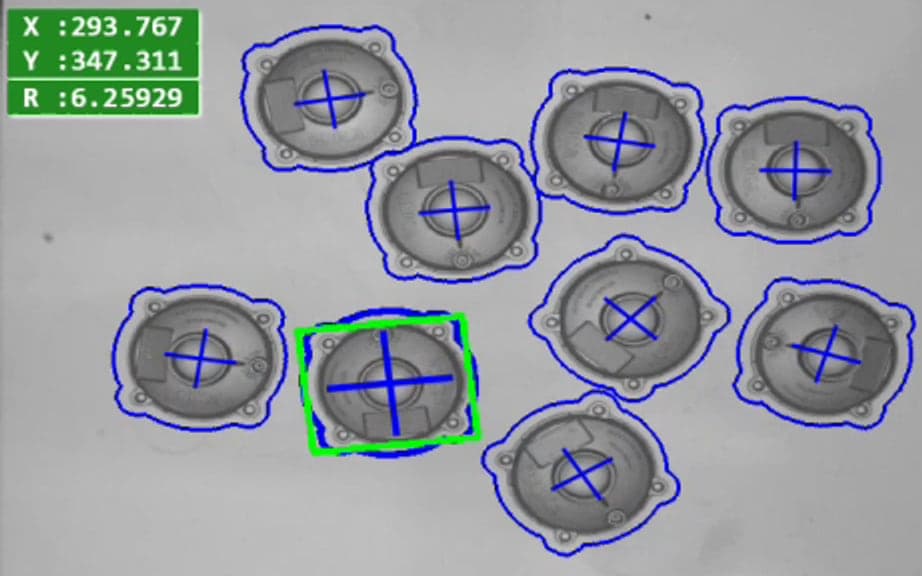
Robotun alacağı radyatörü kamera bulur: derin öğrenme tabanlı semantik segmentasyon modeli, silindirli konveyörün parlak ve çizgili zemininde bile radyatörü piksel düzeyinde arka plandan ayırır.
Hat boyunca konumlanan üç ABB robot, panelleri bu ürün için tasarlayıp ürettiğimiz tutucularla kavrar ve paletlere dizer. Tutucuların üzerinde Pi Robotik imzası bulunur.
Hat, kendi geliştirdiğimiz yönetim arayüzüyle çalışır: barkodu okunan her radyatörün tipi ve ölçüleri belirlenir, ürün üç robottan birine atanır ve robot onu ilgili palete dizer. Robotlar arasındaki iş dağılımı ekrandan ayarlanır; palet doluluk durumları ile robot ve panel tipi bazında üretim adetleri anlık izlenir.