İhtiyaç
Parçaların işleme istasyonuna her seferinde doğru konum ve açıyla yerleştirilmesi gerekiyordu; bunun için parçadaki küçük konum ve açı sapmalarının robot hareketinden önce ölçülmesi şarttı.
Çözümümüz
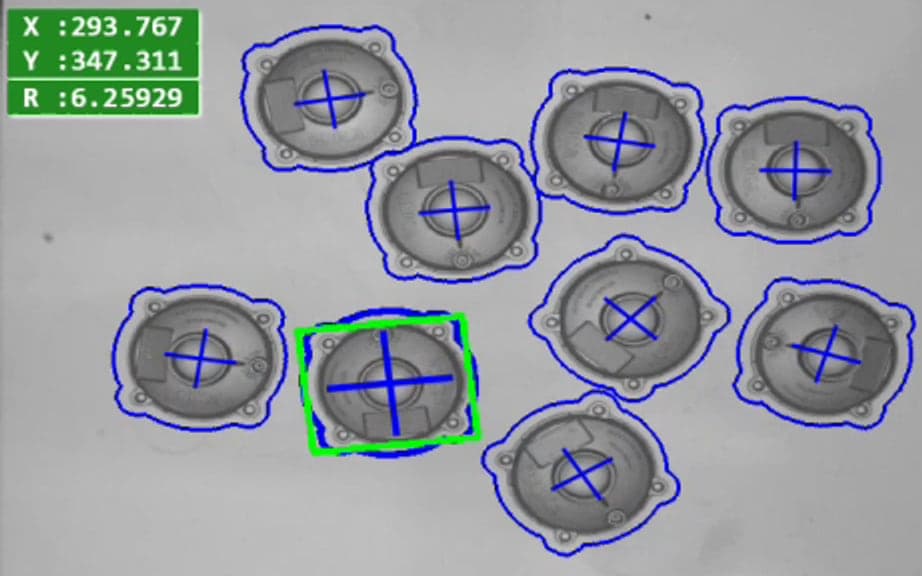
Kamera, parçadaki pimi ve ikinci bir referans noktasını bulur; X ve Y yönündeki konum sapmasını milimetre, dönme sapmasını derece cinsinden hesaplayıp robota gönderir. Robot hareketini bu düzeltmeyle yapar.
Çalışılan ürün ekrandan seçilir; robot komutları, kayıtlar ve ürün ayarları arayüzün ayrı sekmelerinden yönetilir.