Görüntü İşleme
3D Vision
Lazer profil sensörleriyle ürünlerin 3D görüntüsünü çıkarır; her ürünün tipini, konumunu, yüksekliğini ve açısını bulup robotun alacağı noktayı belirleriz.
3D görüntü işleme; lazer profil, stereo ya da time-of-flight (ToF) kameralarla nesnenin her noktasının gerçek konumunu verir. Böylece üst üste gelen, farklı yükseklikteki ya da düzensiz duran ürünler 2D kameranın ayırt edemeyeceği durumlarda bile güvenilir biçimde bulunur.
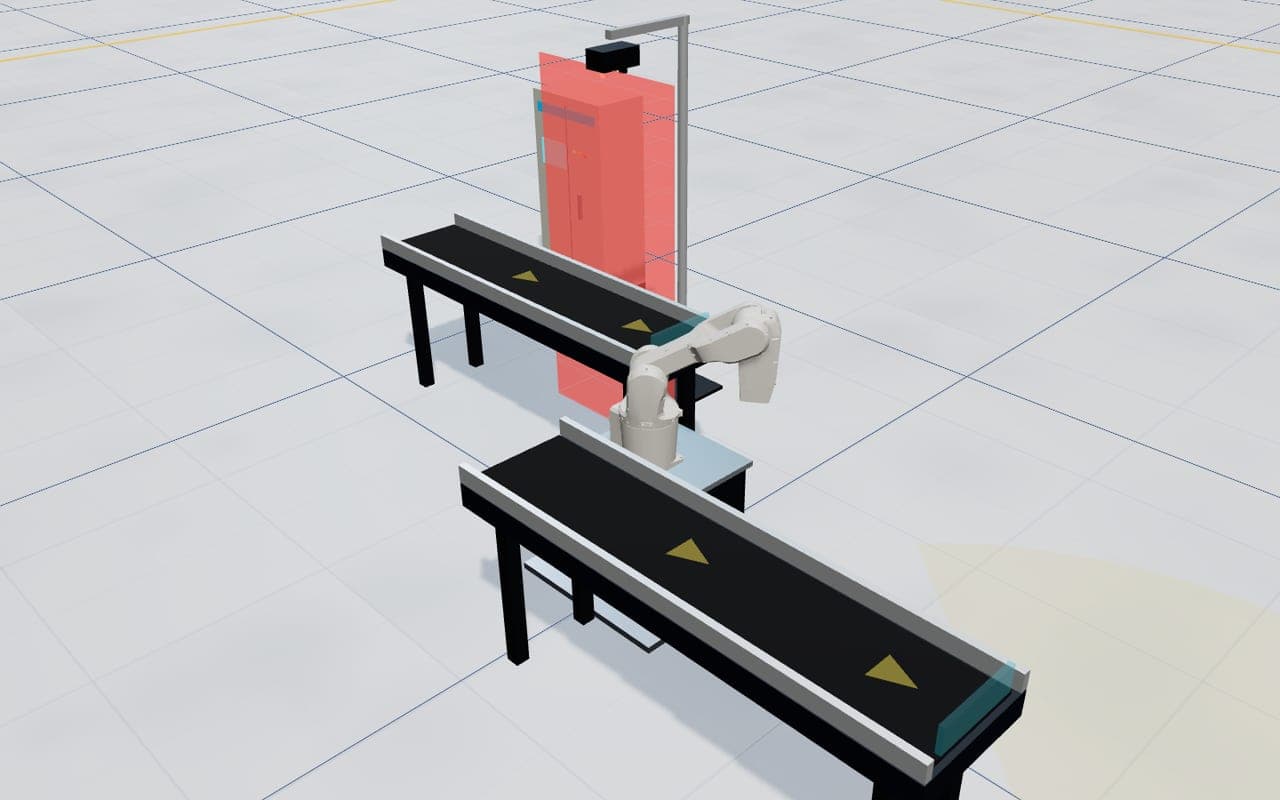
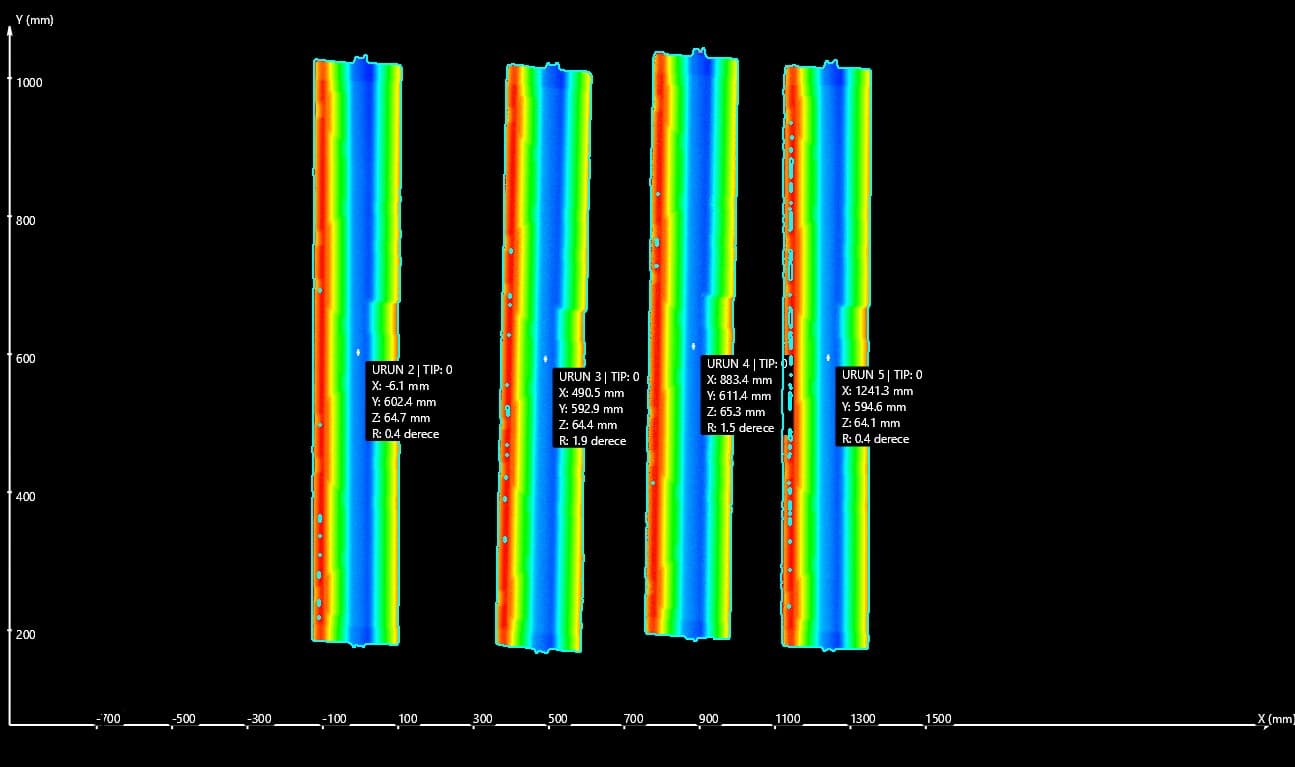
3D uygulamamızda konveyör üzerinden farklı ürünler gelir. İki LMI Gocator 2490 lazer profil sensörü hattı tarar ve iki sensörün verisi tek bir yükseklik haritasında birleştirilir. Derin öğrenme modeli bu görüntüde her ürünü bulup tipini belirler; yazılımımız ürünün ağırlık merkezini, yüksekliğini ve dönüş açısını hesaplar ve değerleri milimetre cinsinden, S7 protokolüyle (S7.Net) doğrudan Siemens PLC'ye yazar. Robotlar bu bilgiyle her ürünü kendi tipine ayrılmış istasyona, aynı ürünlerin üzerine istifler.
Uygulama, kendi geliştirdiğimiz C# tabanlı görüntü işleme yazılımıyla çalışır: sensör verisinin toplanması, ürün ayrımı, ölçüm ve PLC haberleşmesi tek arayüzden yönetilir. Sayfadaki görselde yükseklik haritası üzerinde her ürünün X, Y, Z konumu ve dönüş açısı görülüyor. Aynı altyapı yükseklik ve hacim ölçümü, CAD tabanlı 3D eşleştirme ve kasadan parça toplama uygulamalarına da uygulanır.
Öne çıkanlar
- İki LMI Gocator 2490 ile tek 3D görüntü
- Derin öğrenmeyle ürün tipi ayrımı
- Ağırlık merkezi, yükseklik ve açı (mm)
- S7.Net ile doğrudan Siemens PLC haberleşmesi
- Ürün tipine göre istasyonlara istifleme
- Kendi C# görüntü işleme yazılımımız
Uygulama alanları
- Karışık ürün ayırma ve istifleme
- Paletleme ve depaletleme
- Yükseklik ve hacim ölçümü
- Kasadan parça toplama