Çözümümüz
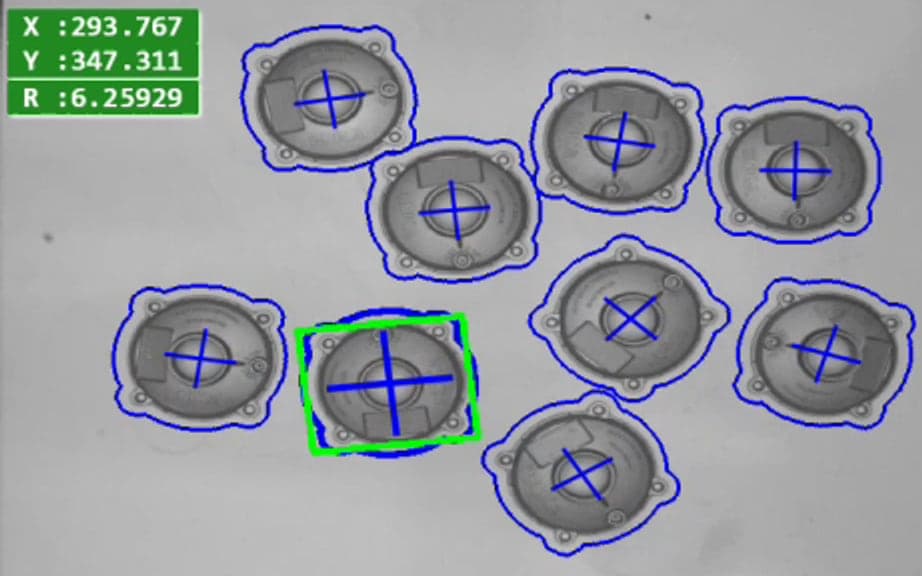
Kamera, parçadaki pimi ve ikinci bir referans noktasını bulur; X ve Y yönündeki konum sapmasını milimetre, dönme sapmasını derece olarak hesaplayıp robota gönderir. Robot hareketini bu düzeltmeyle yapar.
Çalışılan ürün ekrandan seçilir; robot komutları, kayıtlar ve ürün işlemleri arayüzün ayrı sekmelerinden yönetilir.